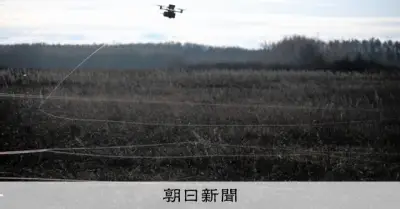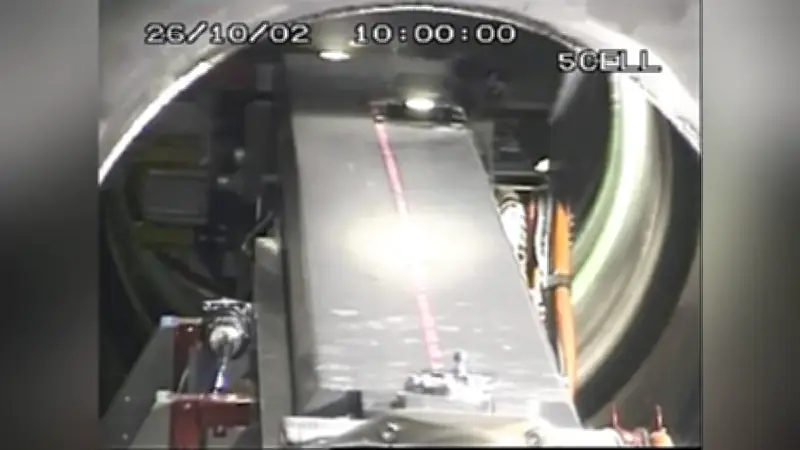
東京電力は2日、福島第一原子力発電所2号機で、溶融燃料(デブリ)の取り出し用に開発した新装置「ロボットアーム」を使った原子炉格納容器の内部調査を開始した。今年度中にも、容器内から数グラムのデブリを試験的に採取する予定で、2037年以降に予定する本格的なデブリの取り出しに向け、調査結果を最適な工法の検討に生かす。
アームの構造と従来装置との違い
蛇腹状のアームは、最大で全長約22メートルになる。格納容器側面にあるメンテナンス用配管(内径55センチ)内を1秒間に数ミリの速さで進み、容器内に至る。24年と25年に行われたデブリの試験採取で使った釣り竿式の装置は可動範囲が限られていたが、アームは先端部分を前後左右に動かせるため、より広範囲で作業できる。
初日の作業内容と今後の工程
東電によると、2日は配管の弁を開いてアームを約1・2メートル進め、先端部から出る高圧の水で配管内のごみを押し流す作業を実施した。今後、アームで調査の障害となる鉄製の構造物を切断するなどして容器内へのルートを確保する。レーザーを使って内部の高精度な3次元データも取得する。
開発経緯とデブリ取り出しの見通し
アームは英国企業などが17年に開発に着手し、関連費に約78億円の国費が投じられた。当初は21年にも投入予定だったが、機器調達の遅れなどにより4度延期された。
11年の同原発事故で発生したデブリは1~3号機全体で推計880トンに上るが、過去2回の試験採取で取り出せたのは計約0・9グラムにとどまる。東電は30年にも2号機で規模を拡大した試験採取を計画しており、37年以降には3号機でも作業に着手する。
デブリの取り出しは、政府・東電が51年までの完了を目指す廃炉作業で最難関の工程とされる。東電福島第一廃炉推進カンパニーの小野明代表は1日の記者会見で「今回の調査でロボットアームを使うノウハウが得られると期待している」と話した。